 a brand of UAV-DEV GmbH
Omnidirektionaler Antrieb
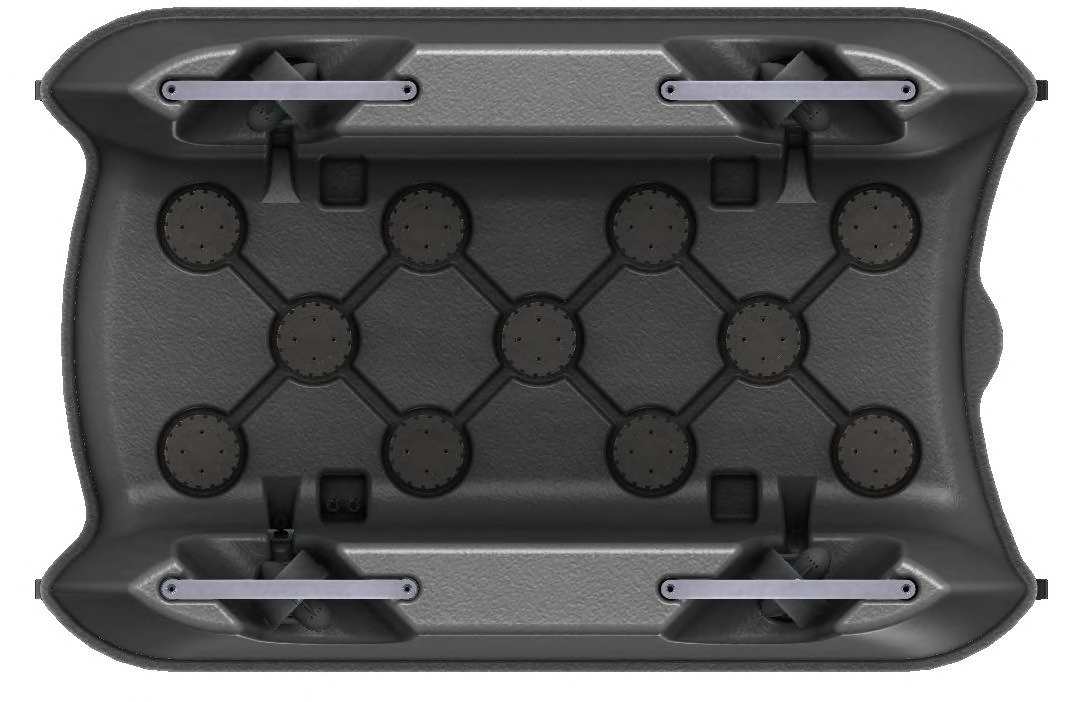
Vier Thruster erlauben Fahrt in jede Richtung unabhängig vom Kurs. Position halten, Heading halten, seitlich an eine Spundwand heranfahren. Fallen zwei Thruster aus, kommt das Boot trotzdem nach Hause.
Multi-Sensor-USV
Ein unbemanntes autonomes Boot, das Ihre Sensorik trägt: 10 kg Nutzlast auf 20 generischen Mounts, RTK-GNSS mit Heading, redundanter Antrieb und rund 12 Stunden Laufzeit. Entwickelt, gebaut und im Einsatz erprobt von der UAV-DEV GmbH in Bremerhaven, made in Germany.
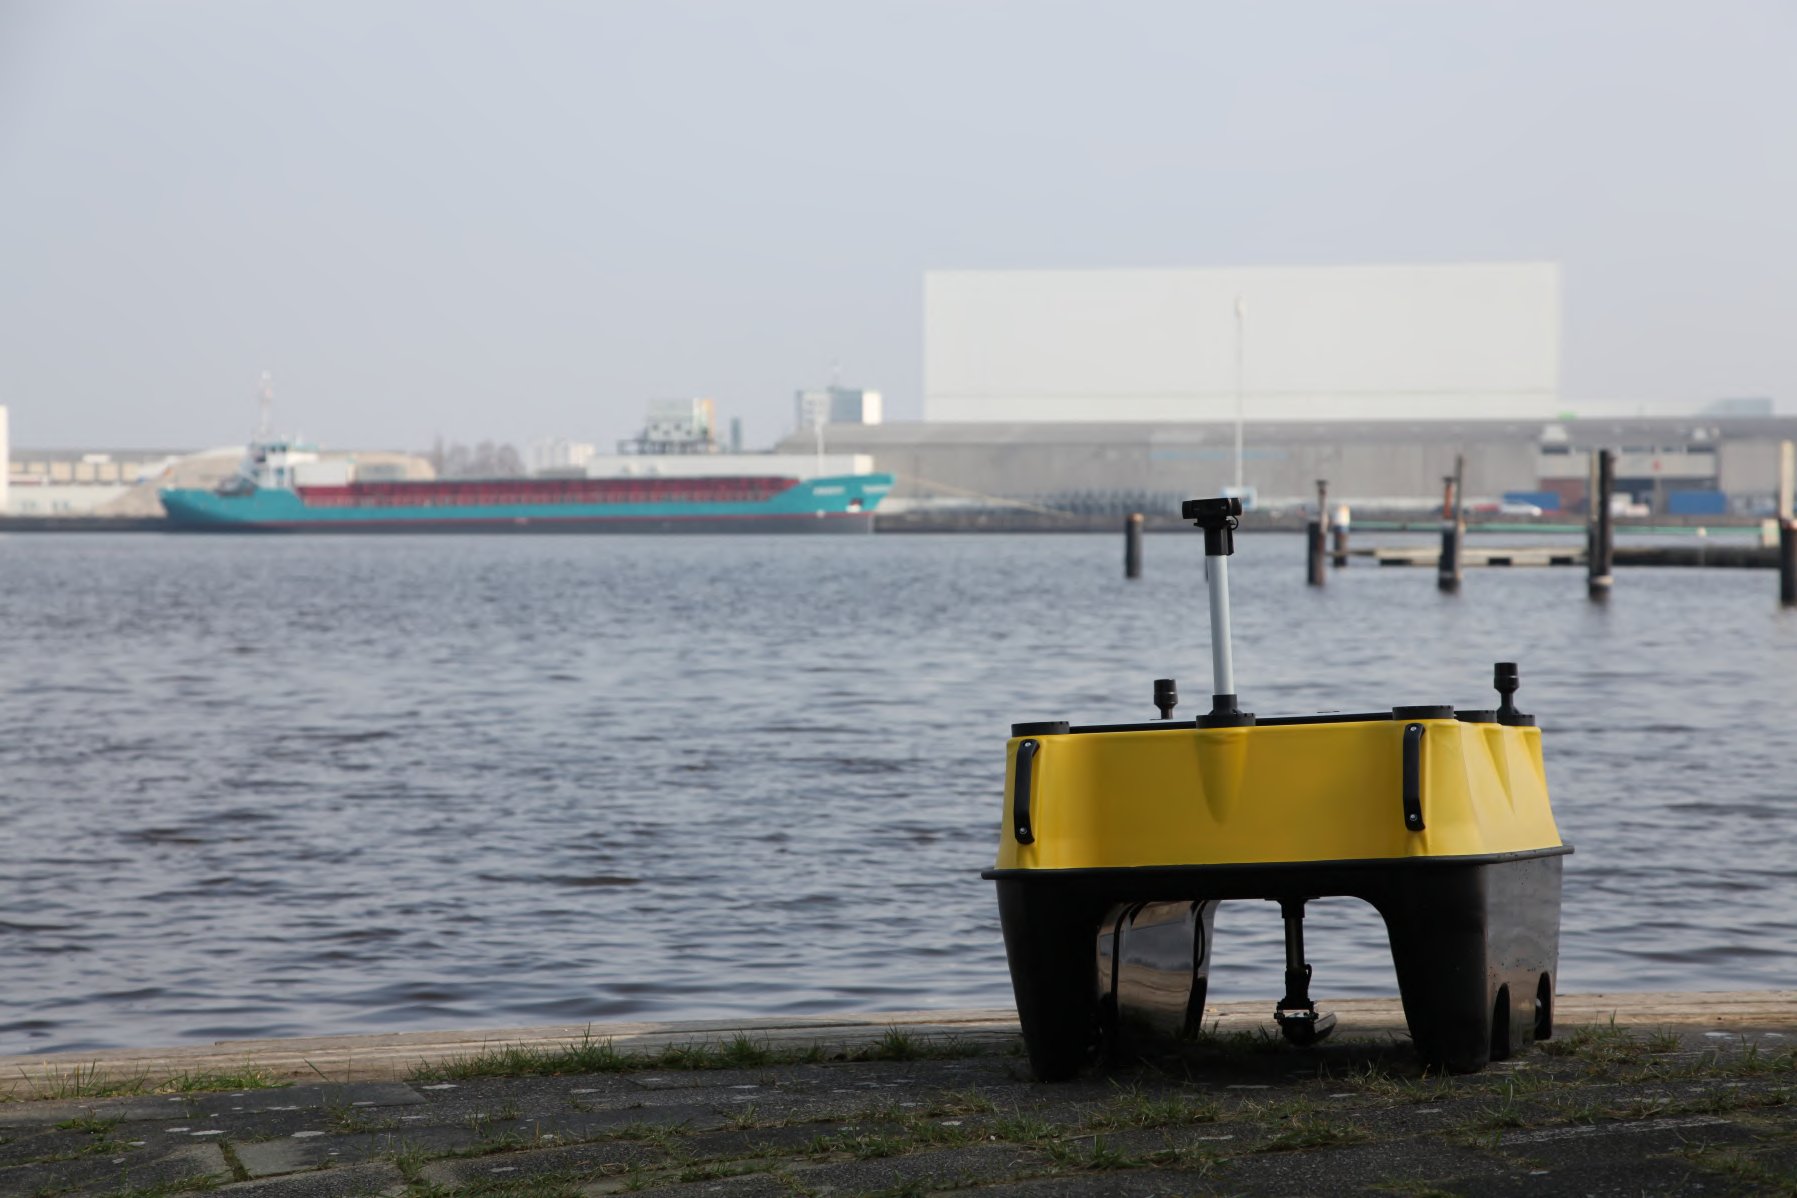 120 × 80 × 56 cm · 36 kg · Made in Germany
Technische Daten
Konstruktion
Die Nutzlastschnittstelle ist der Kern des SensorBoats: mechanische Befestigung, Kabeldurchführung und Abdichtung in einem Bauteil. Ihr Adapter kommt aus dem 3D-Drucker.
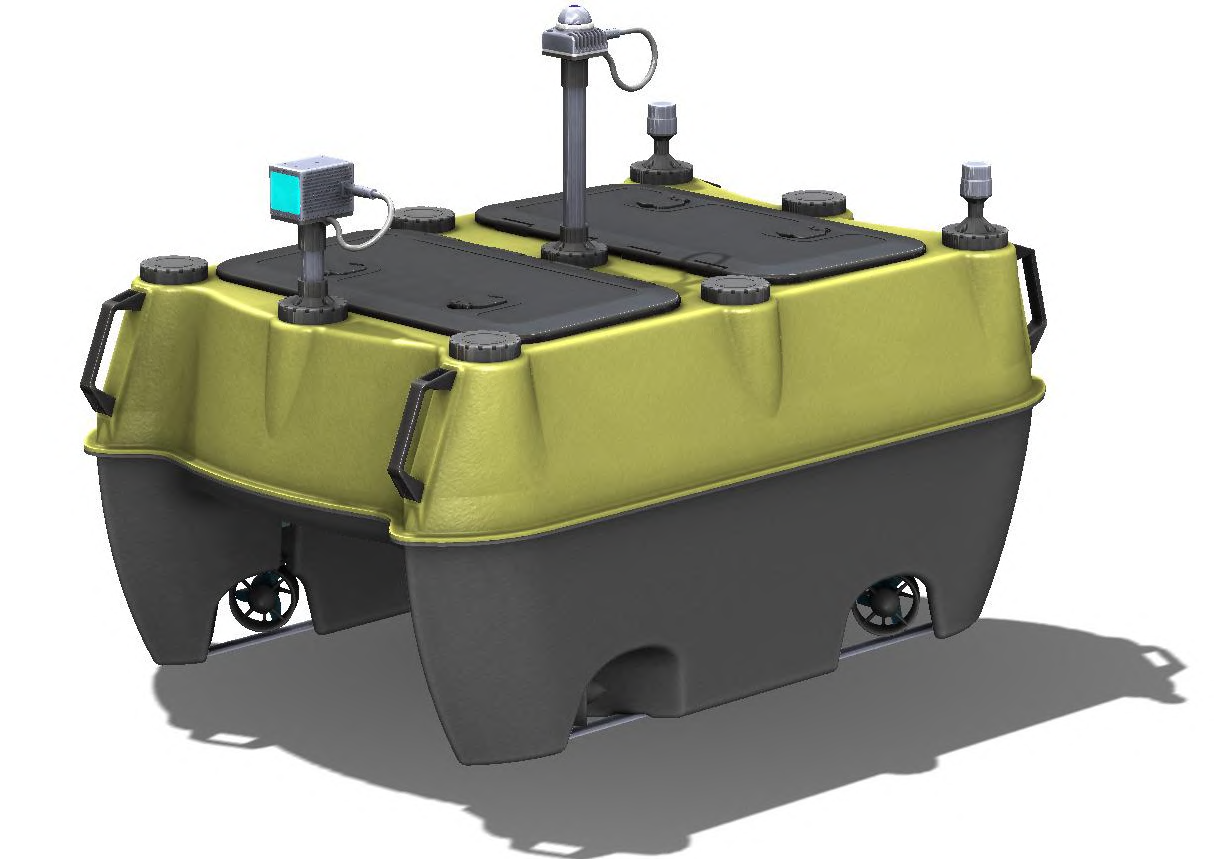
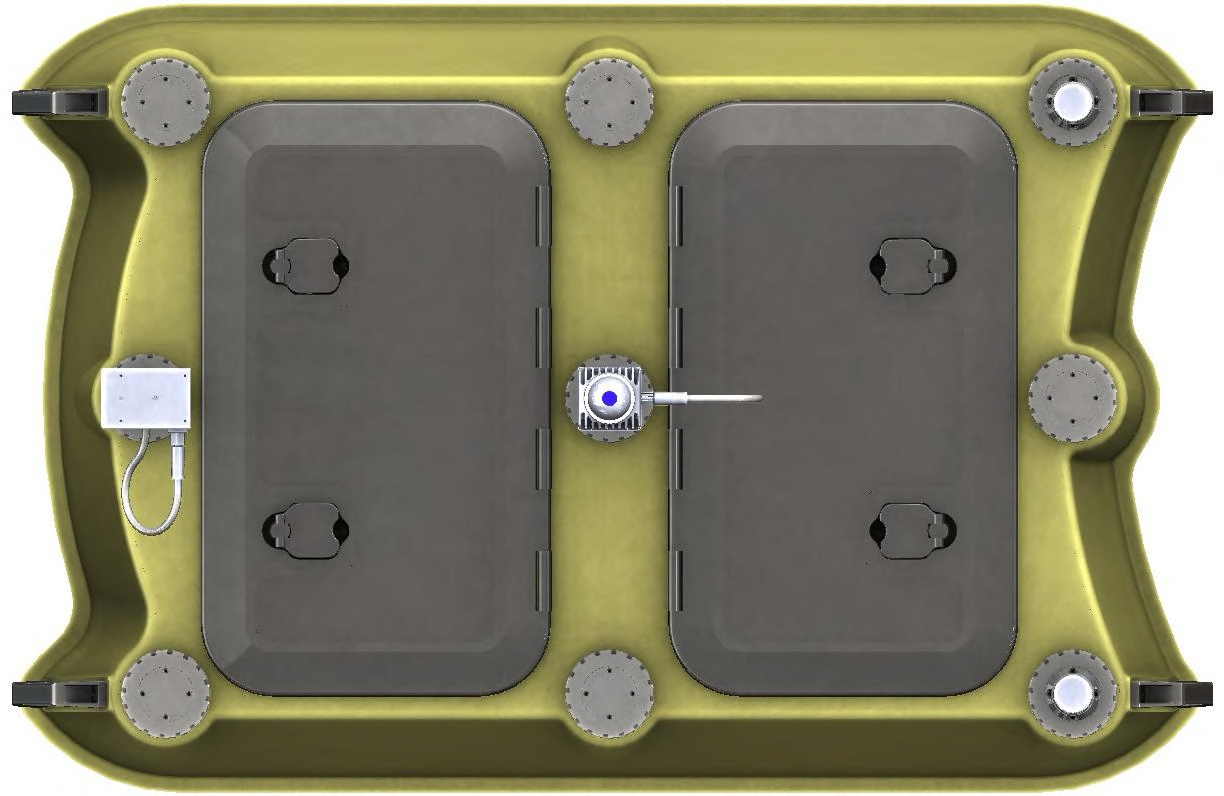
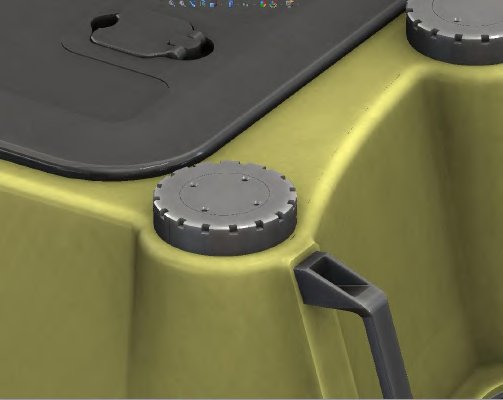
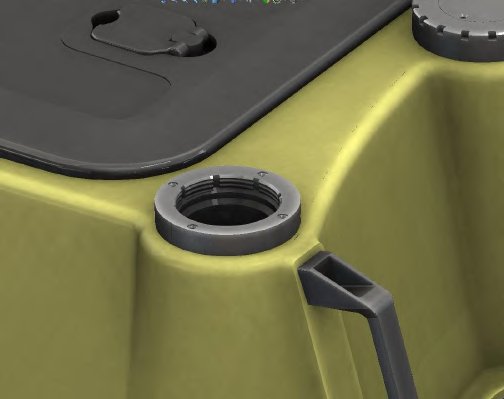
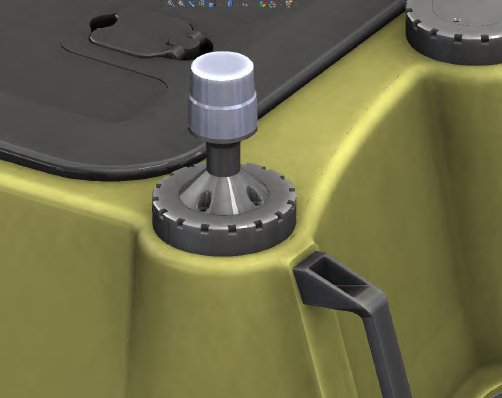
Generischer Mount: verschlossen, geöffnet, mit Sensoradapter.
Vier Thruster erlauben Fahrt in jede Richtung unabhängig vom Kurs. Position halten, Heading halten, seitlich an eine Spundwand heranfahren. Fallen zwei Thruster aus, kommt das Boot trotzdem nach Hause.
Profillinien planen, hochladen, losfahren. Livevideo und Telemetrie kommen über 4G/5G ans Ufer. Missionen lassen sich pausieren, fortsetzen und während der Fahrt durch neue ersetzen.
Tiefe und Side-Scan-Bild werden während der Fahrt übertragen. Sie steuern das Sonar aus SonarView oder Ihrer eigenen Software, während das Boot die Linien abfährt.
Der L1/L2/L5-RTK-Empfänger liefert Position und Heading im Zentimeterbereich, die Basis für georeferenzierte Tiefendaten und wiederholbare Profillinien.
1,5 kWh LiFePO4 reichen für rund 12 Stunden oder 34 km. Eine Sandkuhle von rund zehn Hektar wird in einem Vormittag komplett erfasst.
ArduPilot als Fahrzeugsteuerung, dokumentierte Schnittstellen, Standardkomponenten. Wir integrieren Ihren Sensor oder Anwendungsfall. Das ist Teil unseres Angebots.
Im Einsatz
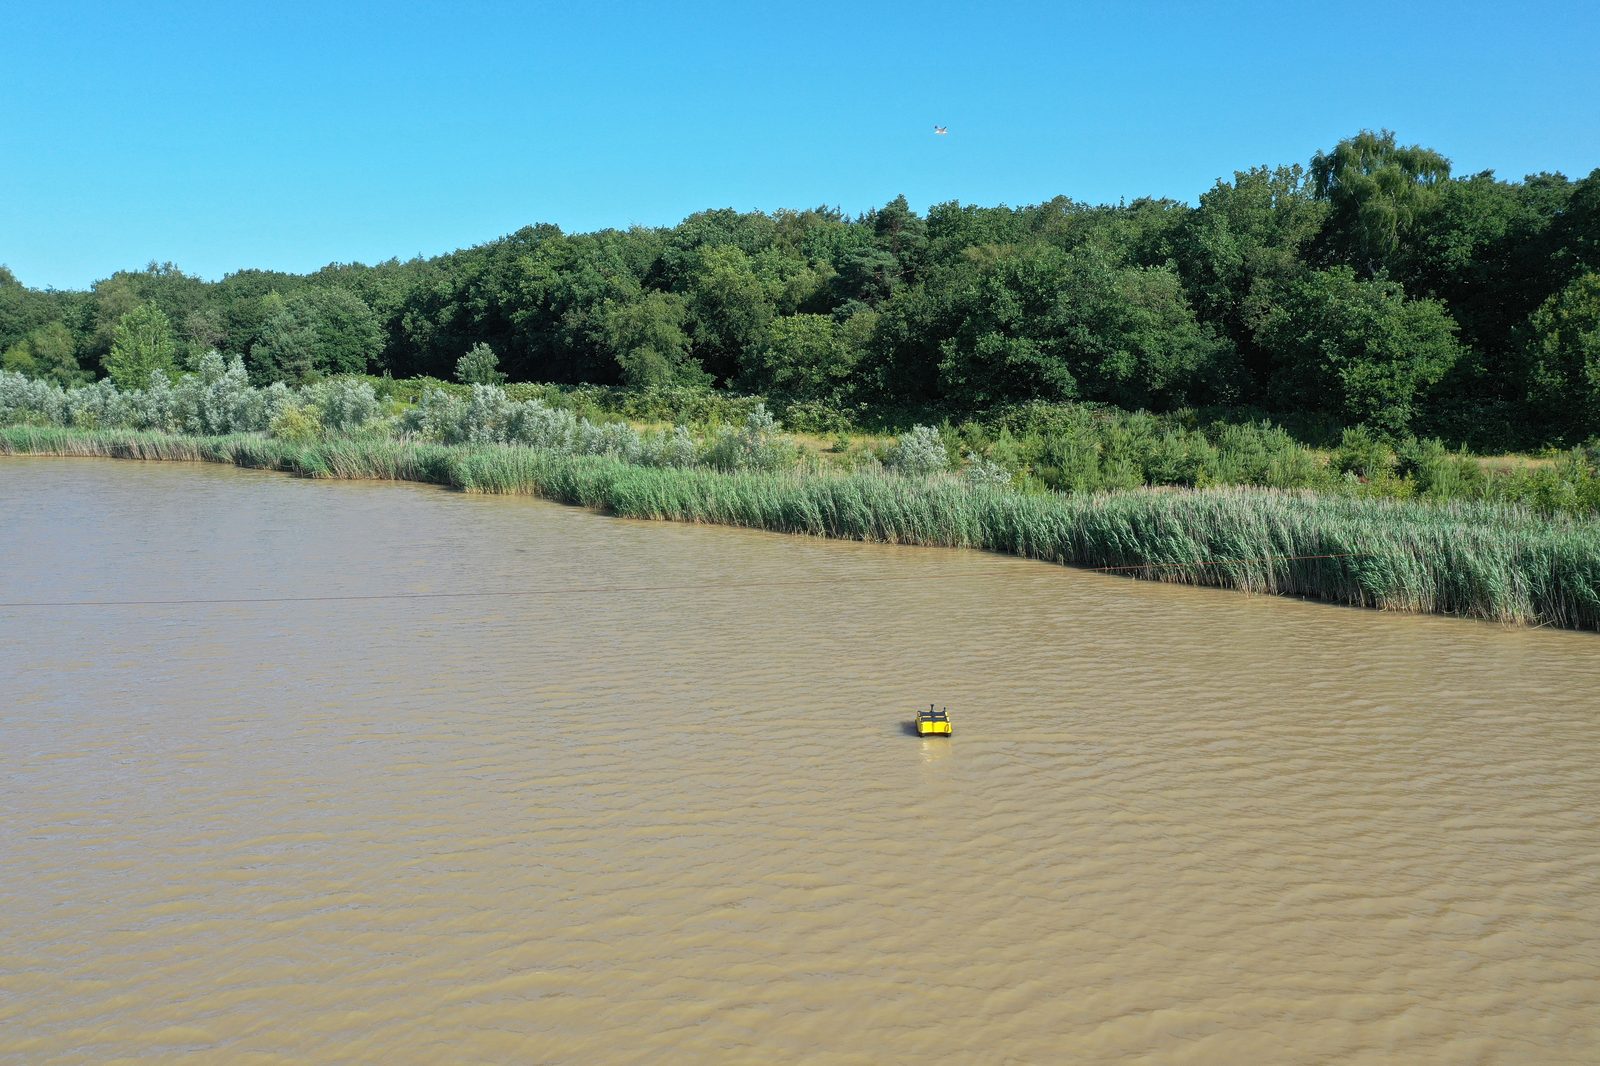
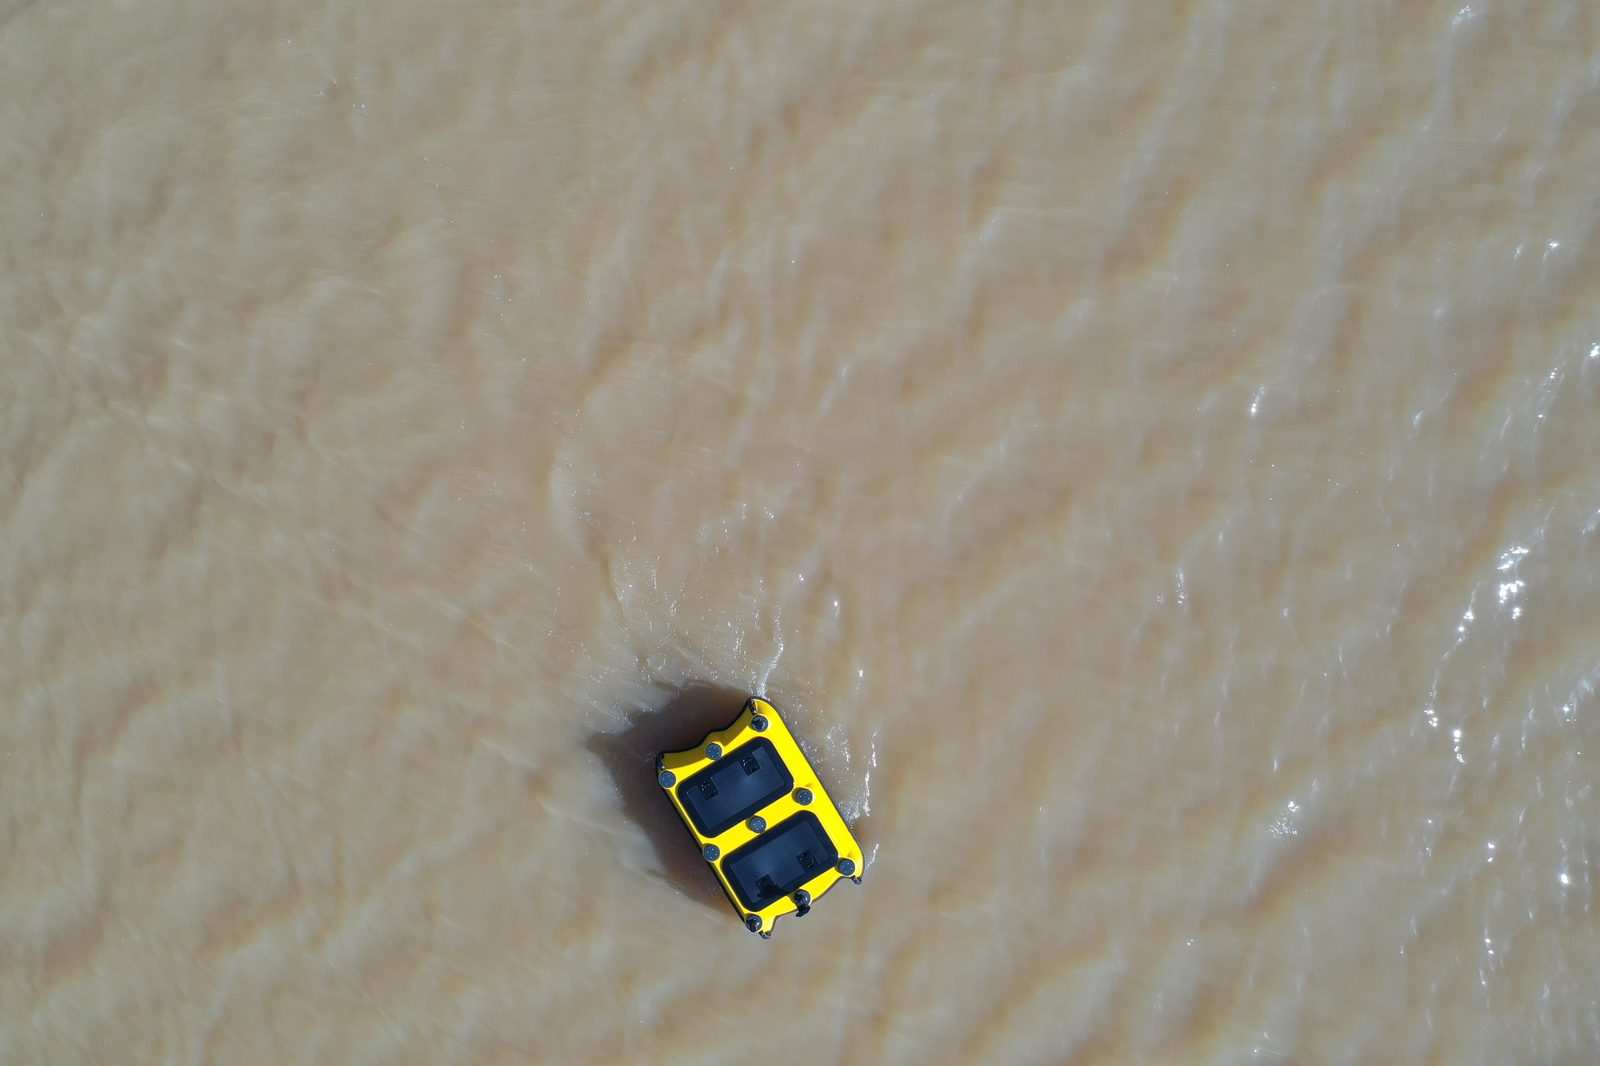
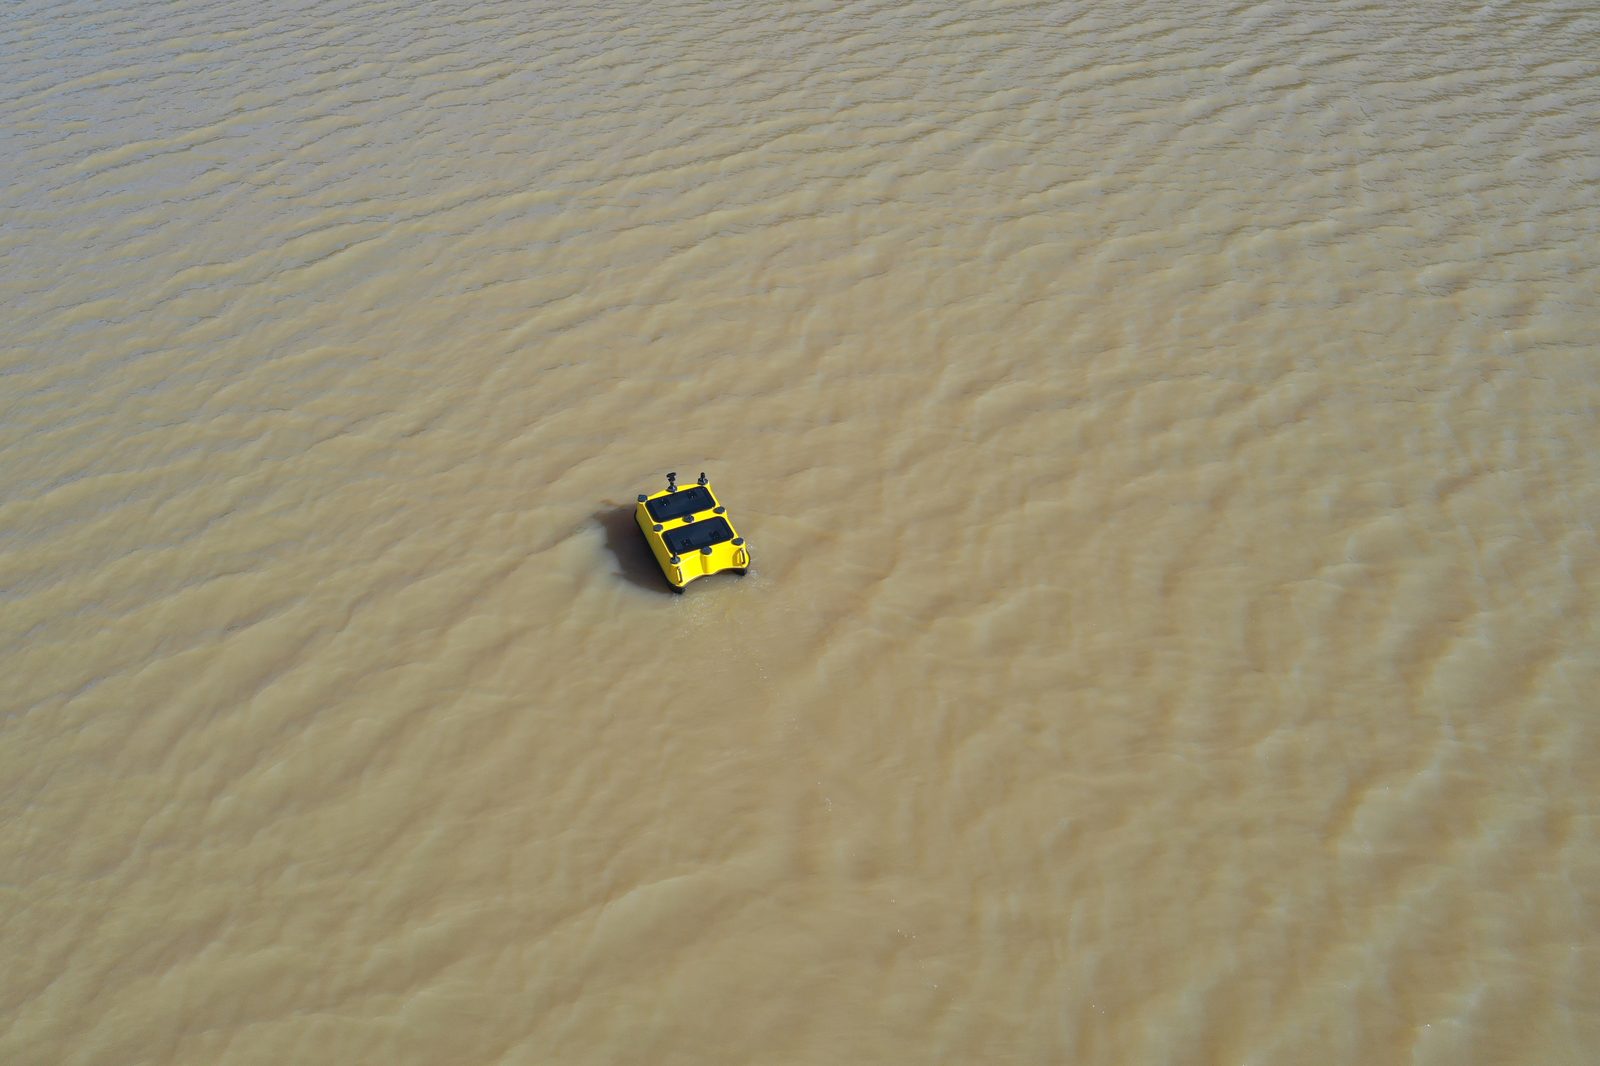
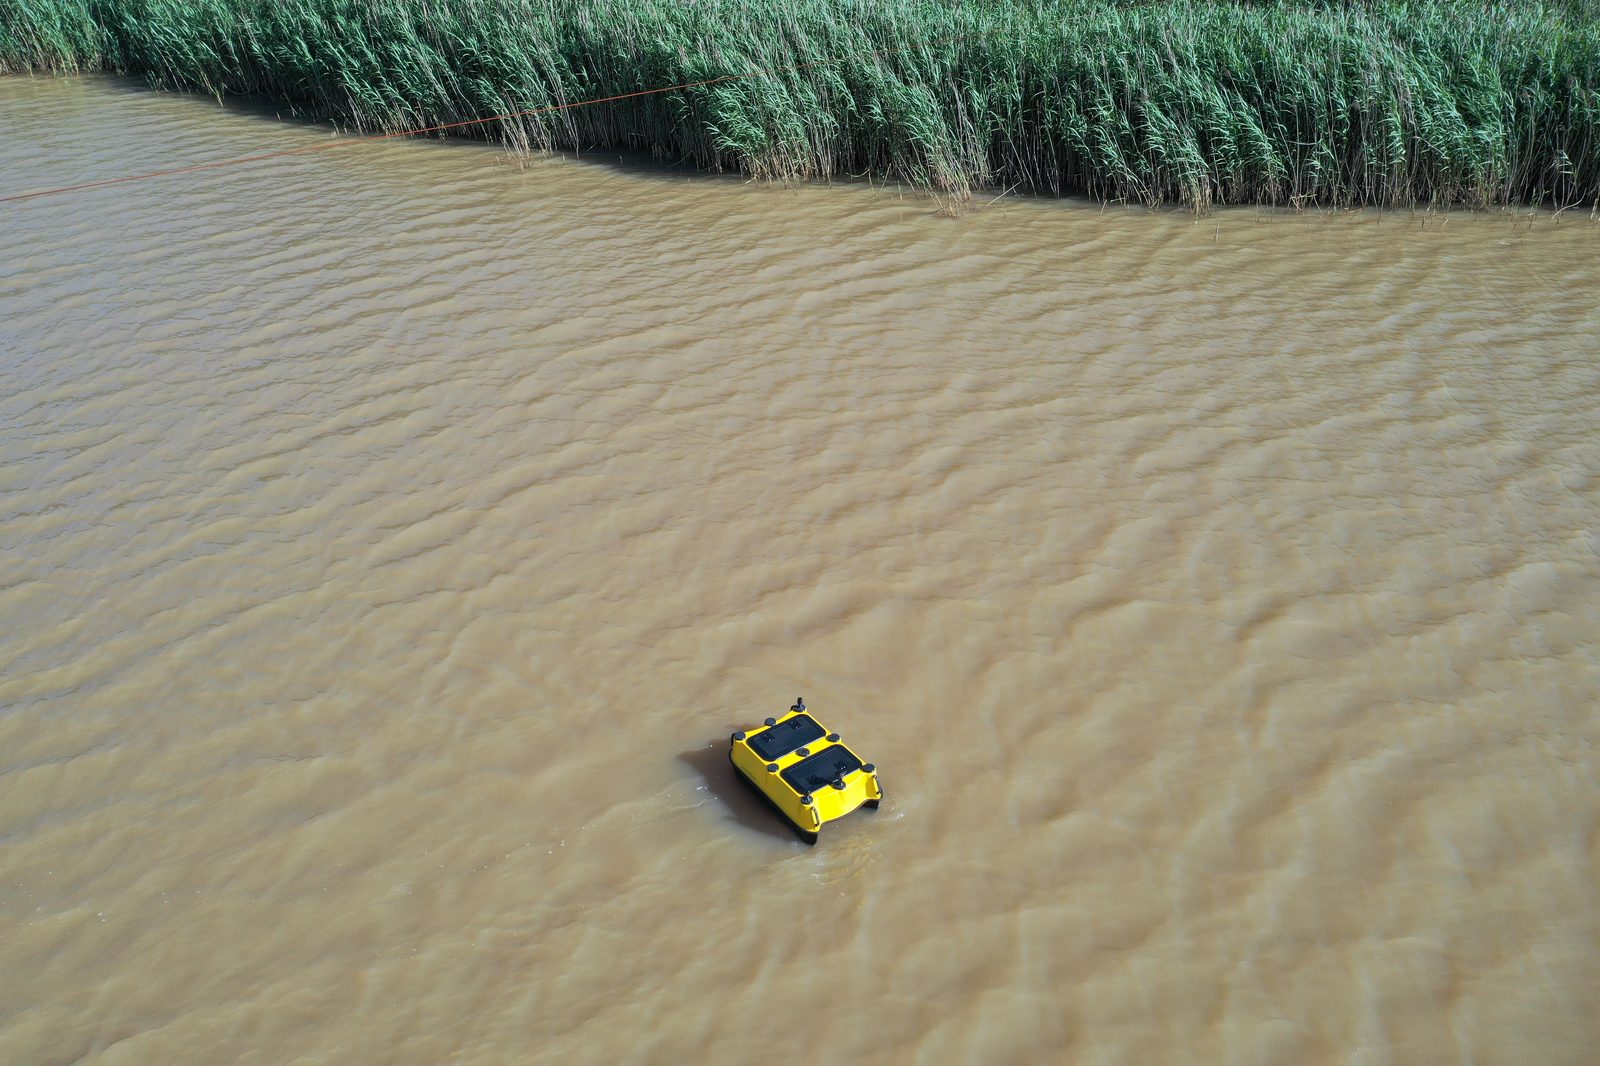
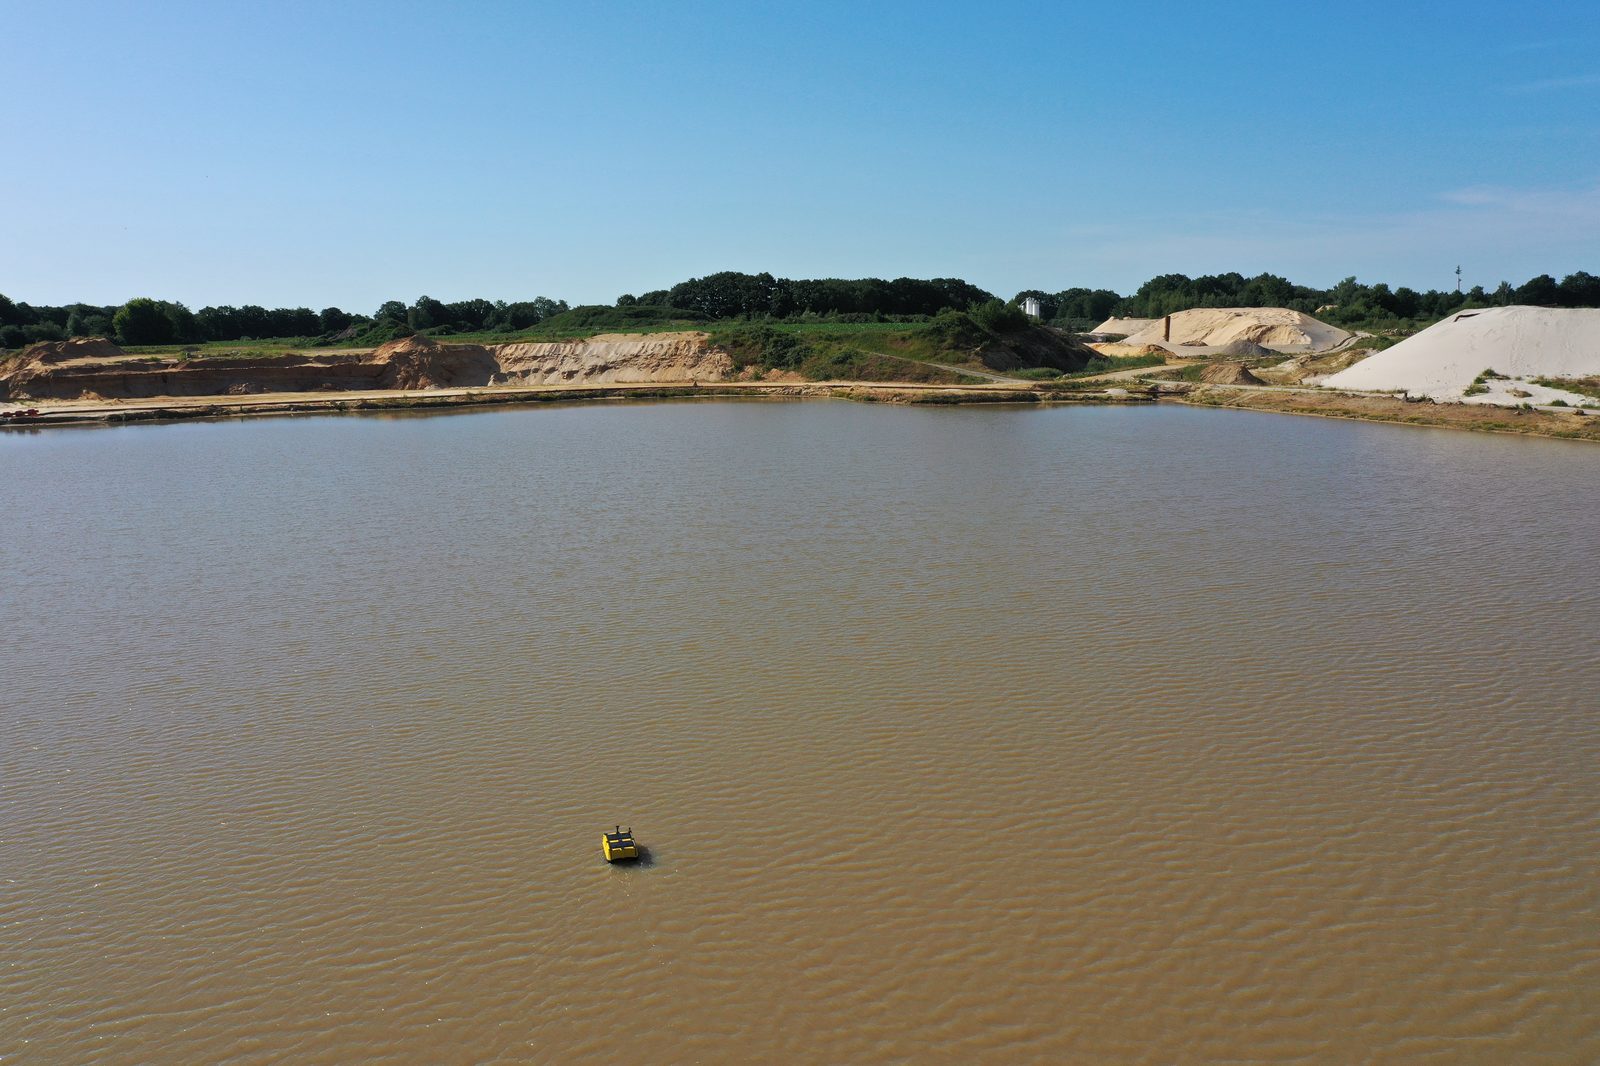
Rund vier Stunden autonome Profilfahrt bei Sonne und leichtem Wind. Alle Aufnahmen stammen aus der Drohne, die parallel das Orthofoto für die Auswertung geliefert hat.
Häufige Fragen
Ein unbemanntes autonomes Boot (USV, Unmanned Surface Vehicle) für Vermessung und Sensorik auf Binnengewässern und in Häfen. Es trägt bis zu 10 kg Nutzlast, fährt Profillinien per ArduPilot autonom ab und wird in Bremerhaven gebaut.
Multibeam- und Einzelstrahl-Echolote, Side-Scan-Sonare, Kameras, Wasserqualitätssonden, Probennehmer und eigene Sensorik. 20 generische Mounts mit Befestigung, Kabeldurchführung und Abdichtung nehmen einen 3D-gedruckten Adapter für Ihren Sensor auf.
Das SensorBoat ist als Produkt lieferbar, die Lieferzeit nennen wir auf Anfrage. Alternativ vermessen wir Ihr Gewässer als Dienstleistung mit eigenem Boot und Personal.
Mit dem 1,5 kWh LiFePO4-Akku rund 12 Stunden oder etwa 34 km bei 0,8 m/s. Der Antrieb mit vier T200-Thrustern ist redundant: Auch mit zwei ausgefallenen Thrustern kehrt das Boot zurück.
Sagen Sie uns, was das Boot tragen soll. Wir prüfen Gewicht, Stromversorgung und Datenanbindung und machen Ihnen ein Angebot inklusive Nutzlastadapter.